提升机器人训练速度,Motphys让开发者具备算力选择权
2026-10-19 17:20
中国科技网阅读 (1286) 扫描到手机
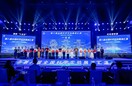
10月16日至18日,2026机器人操作系统大会(ROSCon China)在上海举办。该会议是机器人操作系统领域最具影响力的年度技术盛会,由开源机器人基金会(OSRF)发起,自2024年正式落地中国以来,为中国机器人技术的发展提供了一个国际交流与合作的平台。
北京谋先飞技术有限公司(Motphys)联合创始人兼首席运营官周恩凯表示,随着行业发展,产业关注点正从机器人本体逐步转向数据与训练。获取高质量数据、提升训练效率、缩小仿真环境与真实作业之间的差距,成为推动机器人落地的重要课题。开源平台与开源社区在其中发挥重要作用,推动技术从单点突破走向生态协同,训练能力不再只属于少数群体,而是成为整个行业可共享的基础设施。
当具身智能从技术验证走向规模化落地,行业的竞争焦点正在从模型的参数规模转向训练是否高效、算力是否灵活。大会开幕式当日,Motphys与超威半导体公司(AMD)联合展示了基于异构仿真训练架构的具身智能“仿真—训练—部署”全链路方案,涵盖物理仿真引擎MotrixSim与异构训练架构开源平台UniLab以及AMD算力平台。通过“CPU并行仿真+GPU策略训练”的架构,端到端训练速度比传统方案快3—10倍,12秒可完成四足行走训练。该方案让开发者在算力选择上更自由。

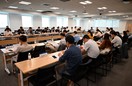
会上,Motphys联合Xbotics与OpenLoong社区共同发起了为期两天的机器人运控实训营,围绕“从仿真训练到真机部署”的完整链路展开,学员在仿真环境中完成策略复现与微调。训练营现场,来自北京、香港、上海、西安、重庆等地高校的学生开发者齐聚一堂,在两天时间里实现从仿真训练跑到真机部署的实践。
来源:中国科技网